章鱼穿越窄孔有两套动作程序,或启发救援机器人
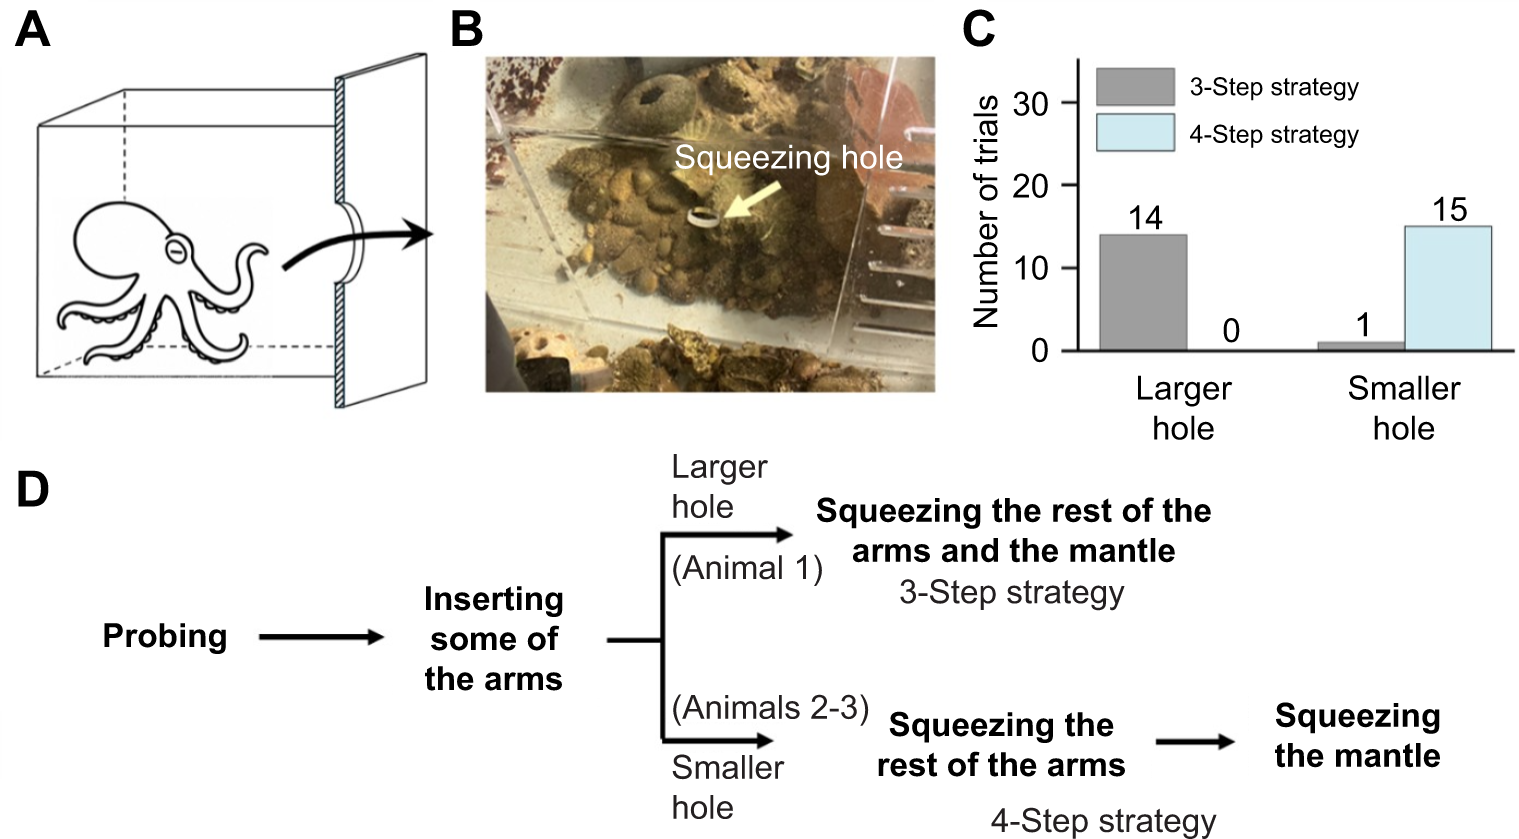
章鱼没有坚硬的骨骼,却能把身体压缩、扭转,从看起来不可能通过的缝隙中钻过去。研究人员近日在《实验生物学杂志》(Journal of Experimental Biology)发表研究,首次系统描述普通章鱼如何组织八条腕足和身体,通过尺寸不同的小孔。路透社11月6日报道称,实验对象是三只亚成体普通章鱼,研究团队使用带有可调节圆孔的透明隔板,记录它们从一侧移动到另一侧的过程。
结果显示,章鱼并非每次都用同一套动作。开口相对较宽、宽度大于章鱼两眼之间的距离时,它通常先伸出一条腕足探路,再把数条腕足送过开口,最后借助已穿过隔板的腕足拉动其余腕足、头部和外套膜通过。开口更窄时,章鱼会把动作拆得更细:先让部分腕足通过,再逐一收拢剩余腕足,最后单独挤过头部和外套膜,形成四步程序。
研究还提示,决定章鱼能通过多小的孔,未必只是喙的大小。喙是章鱼身体中少数较硬的结构之一,但实验观察显示,靠近身体的腕足宽度也可能构成限制。研究人员认为,腕足的触觉有助于章鱼探查开口,柔软身体则让它能在狭窄空间中调整形状。
这项研究可能对仿生机器人设计有所启发。灾后搜救机器人常被做得细长,以便钻入瓦砾缝隙,但体积缩小往往意味着传感器和操作能力受限。研究人员设想,未来可借鉴章鱼的柔性腕部,让机器人在狭窄空间中通过后,再利用腕部携带传感器或工具。不过,要让机械臂既柔软又有足够力量牵引主体,仍是工程难题。研究结论目前来自少量普通章鱼,不能直接推及所有章鱼物种。
声明:本文转载自路透社,观点仅代表作者本人。原文链接:https://www.reuters.com/science/octopuses-follow-two-strategies-squeeze-through-tiny-holes-2026-11-06/